対象業界
太陽光、リチウム電池、半導体設備メーカーに対応します。
スマートファクトリーソリューション
産業の自律知能を実現
多品種、小ロット、頻繁な段取り替えに向けて、単一工位の代替ではなく再利用可能な具身知能組立方法を構築します。
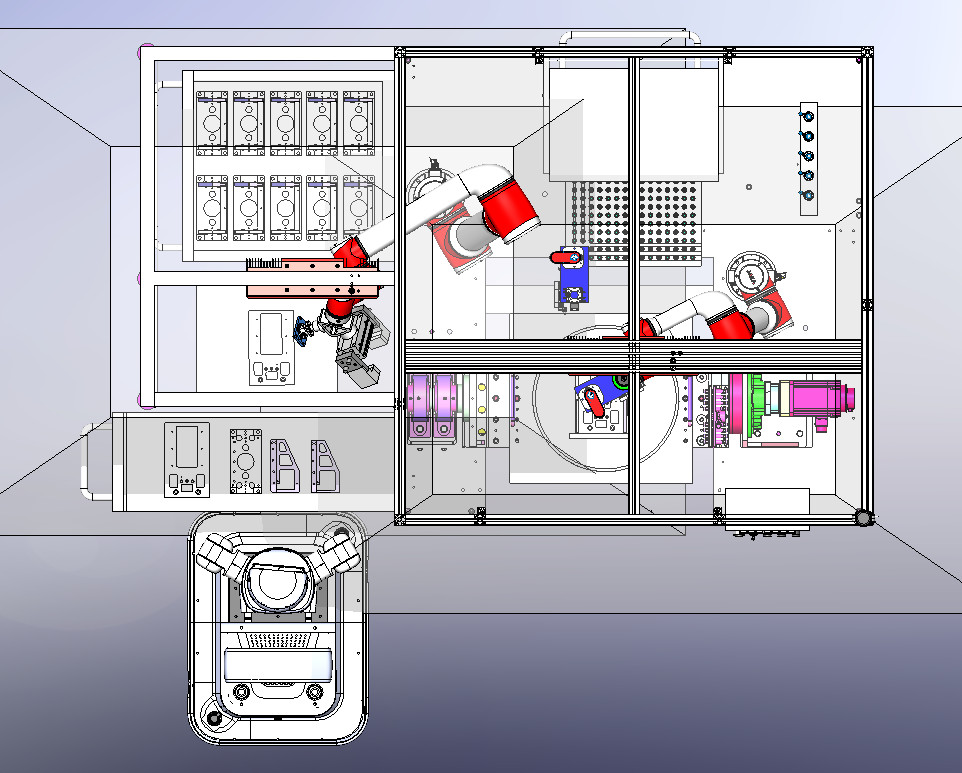
業務課題
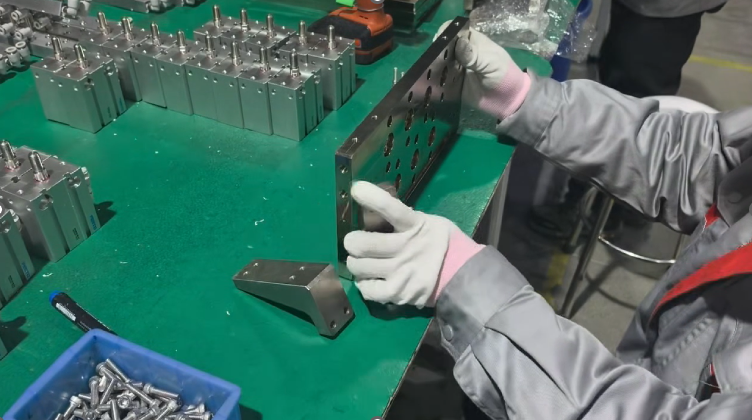
先進設備メーカー向けに、非標準部品の予備組立と柔軟組立能力を構築します。
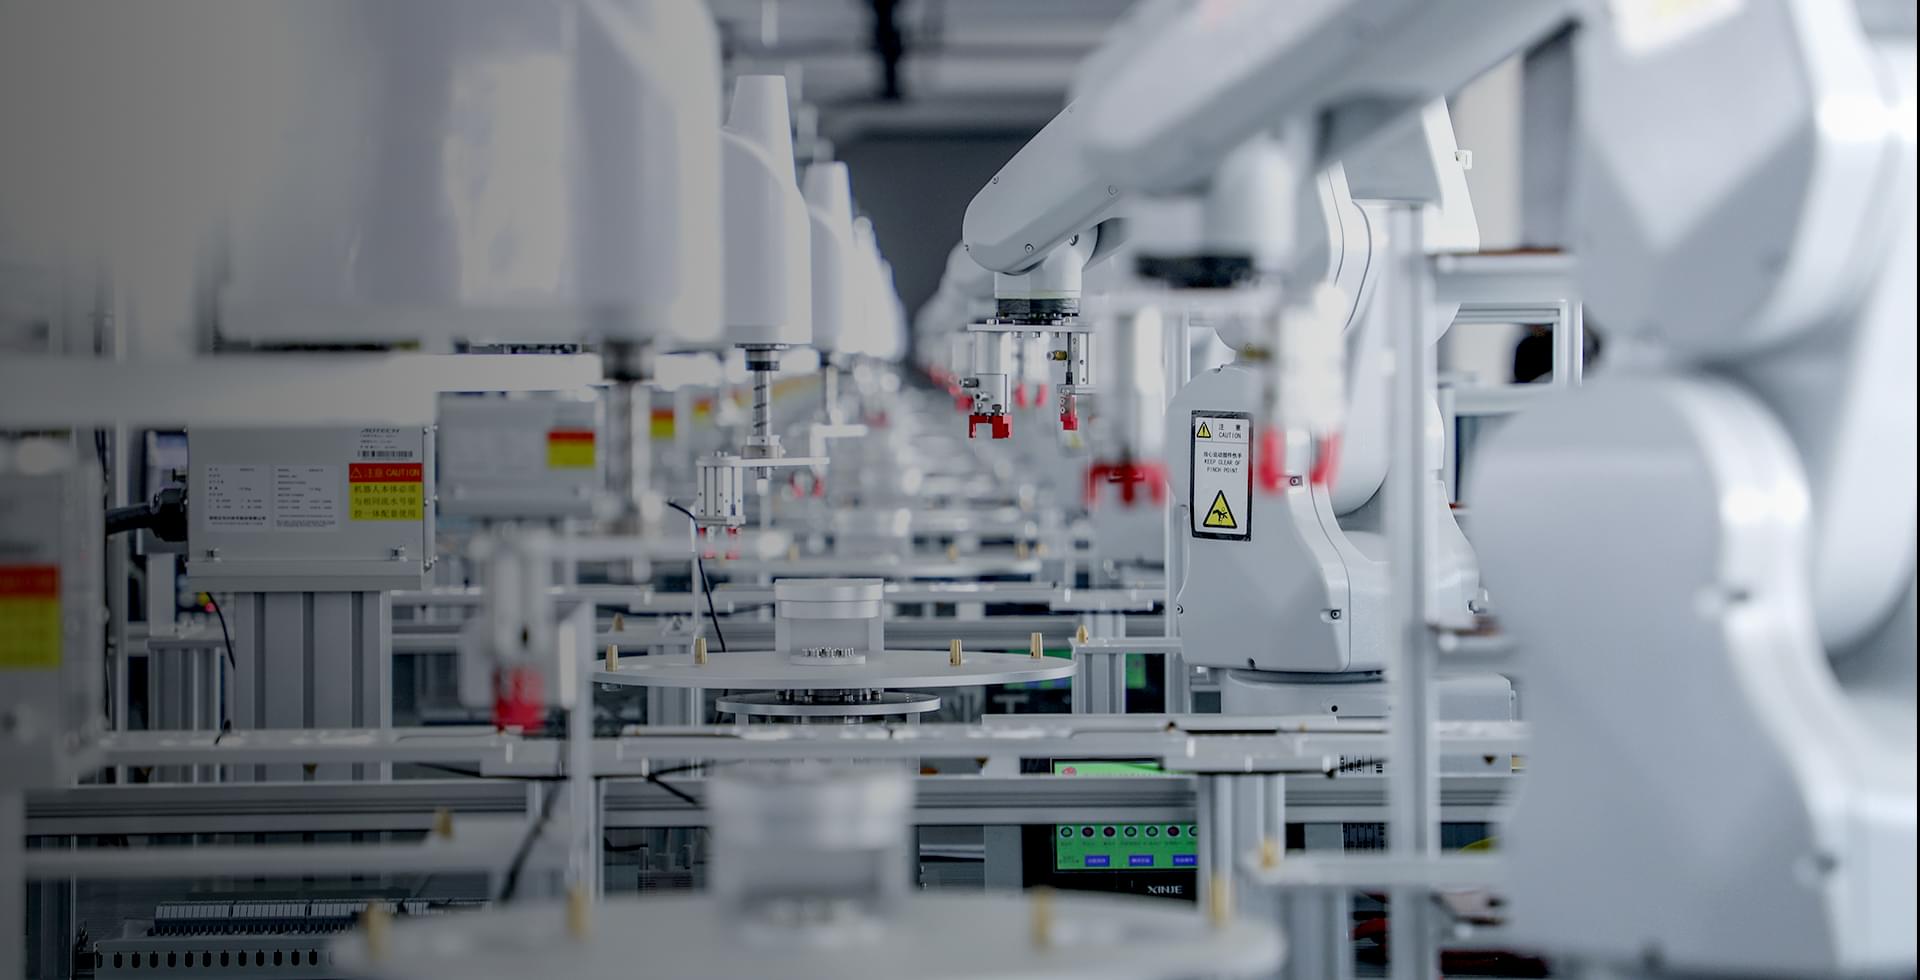
太陽光、リチウム電池、半導体設備メーカーに対応します。
多品種、小ロット、頻繁な段取り替えに対応します。
組立品質、工程追跡、新製品適応効率を高めます。
単一工位ではなく、再利用可能な具身知能組立方法を形成します。
主要指標
一次合格率、段取り替え時間、稼働率、負荷、ボルト互換性、新部品モデル導入を主要指標とします。
>=98%
単一部品の一次組立合格率目標です。
<=10分
正式生産時の段取り替え目標です。
>=95%
連続試験で技術故障時間に基づき算出します。
10kg
最大搬送要求を満たします。
M3 - M8
ステンレス、亜鉛メッキなど一般材質をカバーします。
<=3日
定義範囲内で導入と設定を完了します。
特徴
物理誤差を切り分け、視覚位置決めと治具補正を組み合わせ、VLA ゼロショット汎化で迅速に適応します。
認識で複雑性を扱い、実行は安定して検証可能にします。
視覚位置決めと治具補正で組立を安定化します。
異なる部品の上下料に素早く適応します。