客户定位为光伏、锂电、半导体行业自动化设备智造者
业务挑战与项目目标
业务挑战与项目目标
项目服务于非标零部件预装与柔性装配能力建设,目标不是单一工位替代,而是形成可复用的具身智能装配方法。
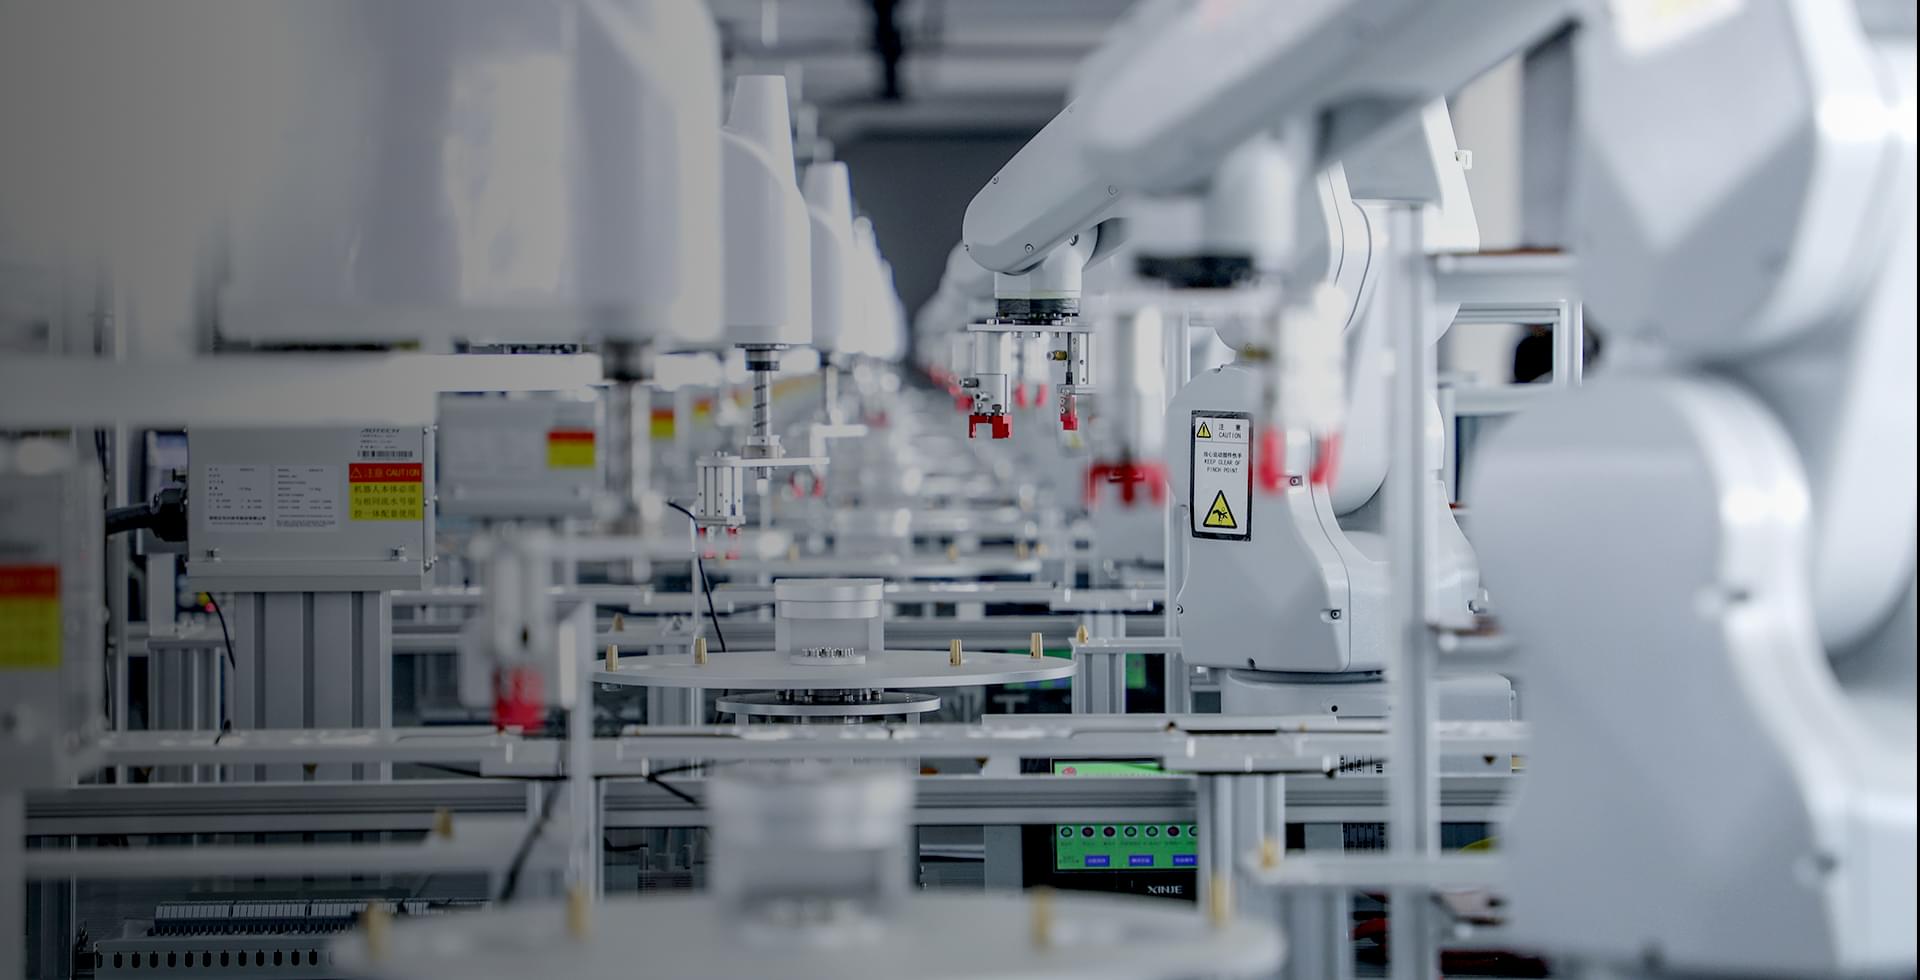
生产特点是多品种、小批量、换型频繁
对装配质量、工艺追溯和新产品适配效率提出更高要求
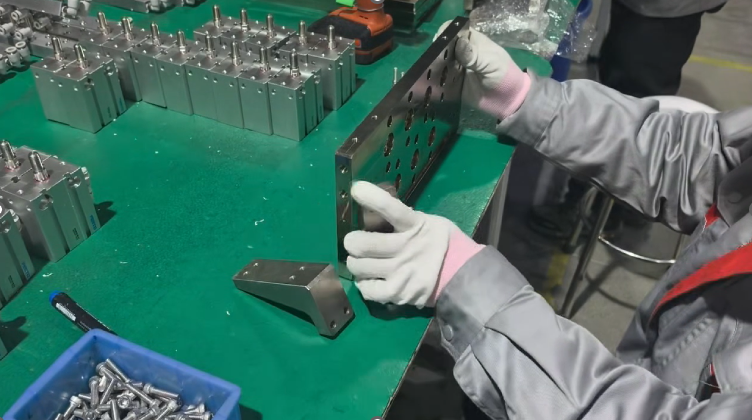
项目服务于非标零部件预装与柔性装配能力建设
目标不是单一工位替代,而是形成可复用的具身智能装配方法
装配过程 / 关键指标
装配过程与关键指标
一次装配合格率、线内换型时间、设备技术利用率、机器人负载、螺栓规格兼容与新组件模型导入构成项目关键指标。
>=98%
一次装配合格率
单组件一次装配合格率目标
<=10min
线内换型时间
正式生产换型目标
>=95%
设备技术利用率
连续工作测试中按技术故障时间核算
10kg
机器人负载
满足最大物料搬运要求
M3 - M8
螺栓规格兼容
覆盖不锈钢、镀锌等常用材质
<=3天
新组件模型导入
在既定边界内完成导入与配置
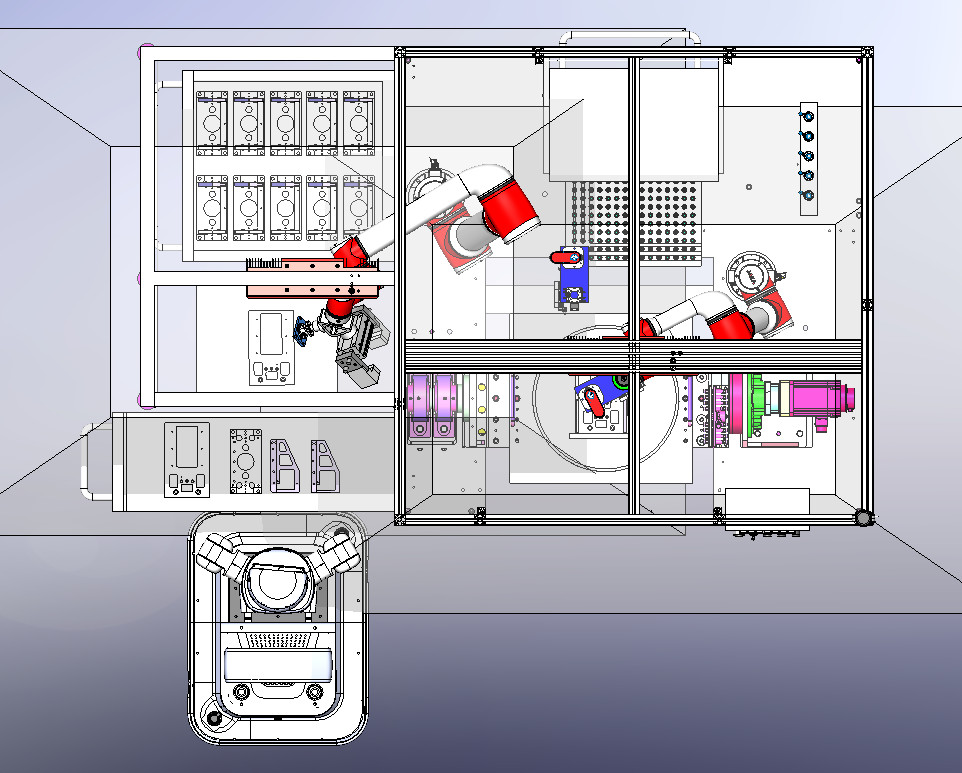
机器人工位 / 交付范围
机器人工位与交付范围
交付范围覆盖线体与工位、机器人系统、视觉与力控、拧紧系统、软件、模型与环境。
线体与工位
输送线体、工作台、原材料 / 螺栓 / 成品料架、定位工装、旋转工位与围栏
机器人系统
移动式 / 固定式 / 双臂机器人、协作臂、末端快换、零件与螺栓抓取末端
视觉与力控
2D / 3D 工业相机、视觉定位
拧紧系统
自动快换拧紧系统、枪头库、公母头快换、扭矩闭环和异常判定
软件
任务管理、程序 / 模型库、运行记录、报表导出、参数配置
模型与环境
识别、抓取模型,仿真、训练环境
亮点
亮点
具身感知 + 刚性执行解耦架构
物理误差解耦,视觉定位 + 工装精补偿兜底
VLA 零样本泛化,机器人快速适应不同零件上下料
具身感知
刚性执行
视觉定位
工装精补偿
VLA
零样本泛化